库卡机器人
HP24 基本调试(HP42 类似)
程序运行
-
选定
R1 -> cell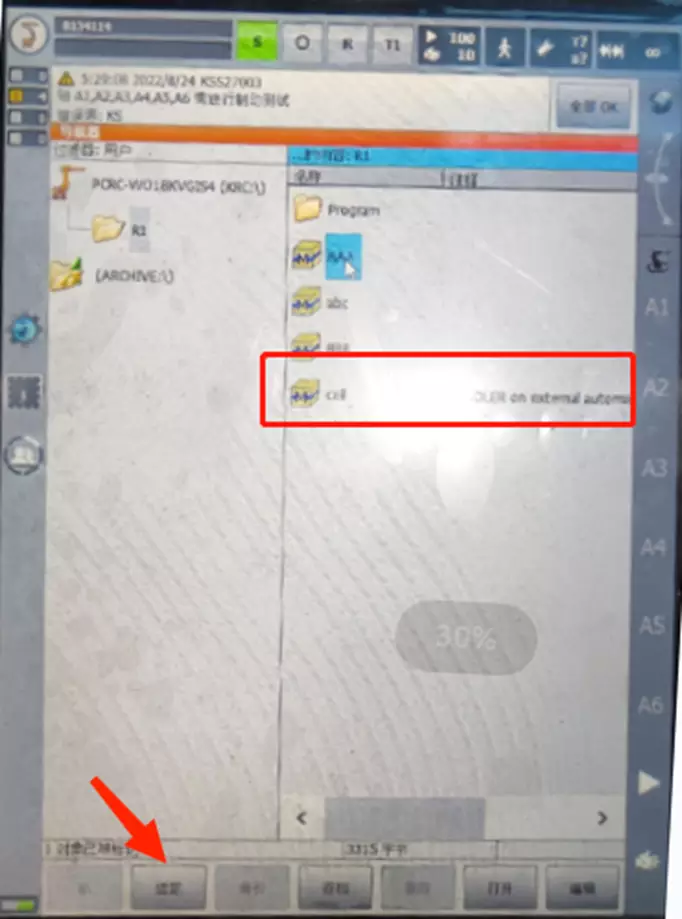
-
T1 模式下运行至 BCO 后再次运行直至显示
运行方式错误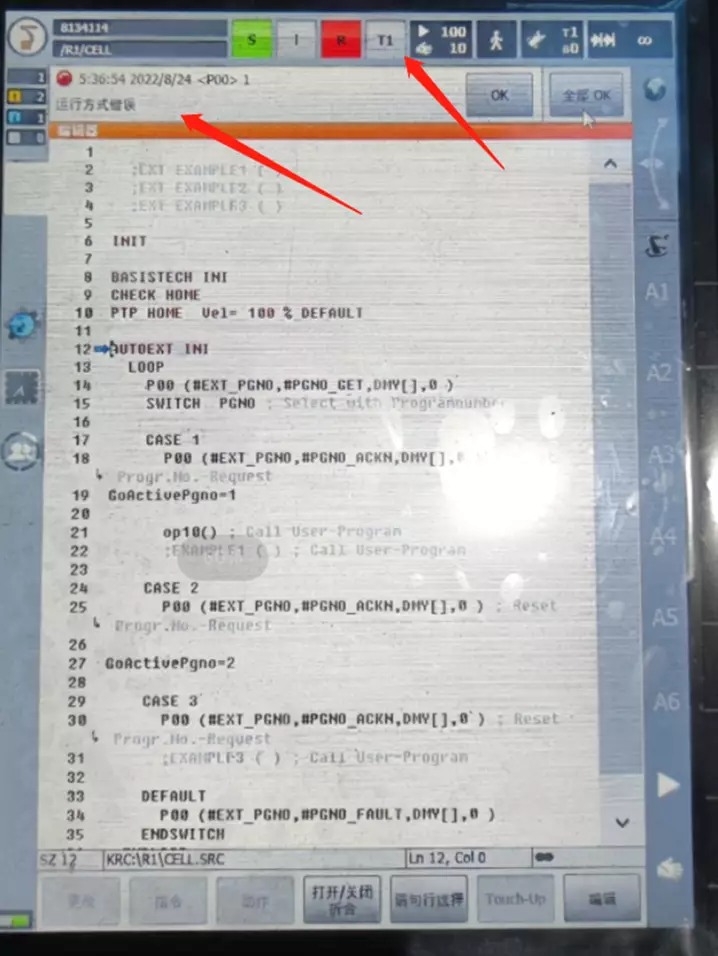
-
然后再打至 EXT 外部模式
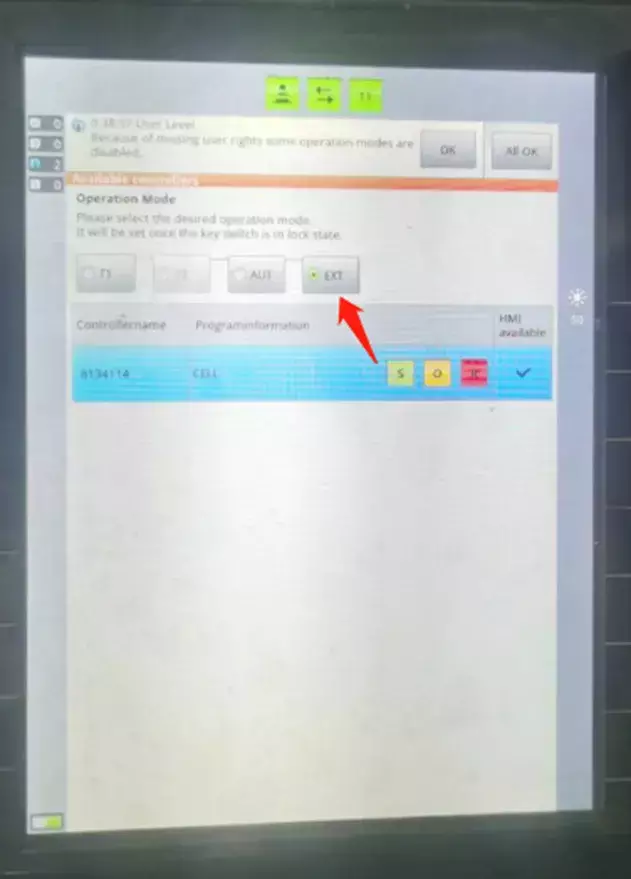
偏移调试
有两种方式,这里只讲大改的方式,小改的方式是修改 LX_OFFSET.dat 或 LY_OFFSET.dat
大改方式:
-
打开
R1 -> Program -> SUB -> HP24_OP10(注意扩展名是 src,需进入专家模式或管理员模式)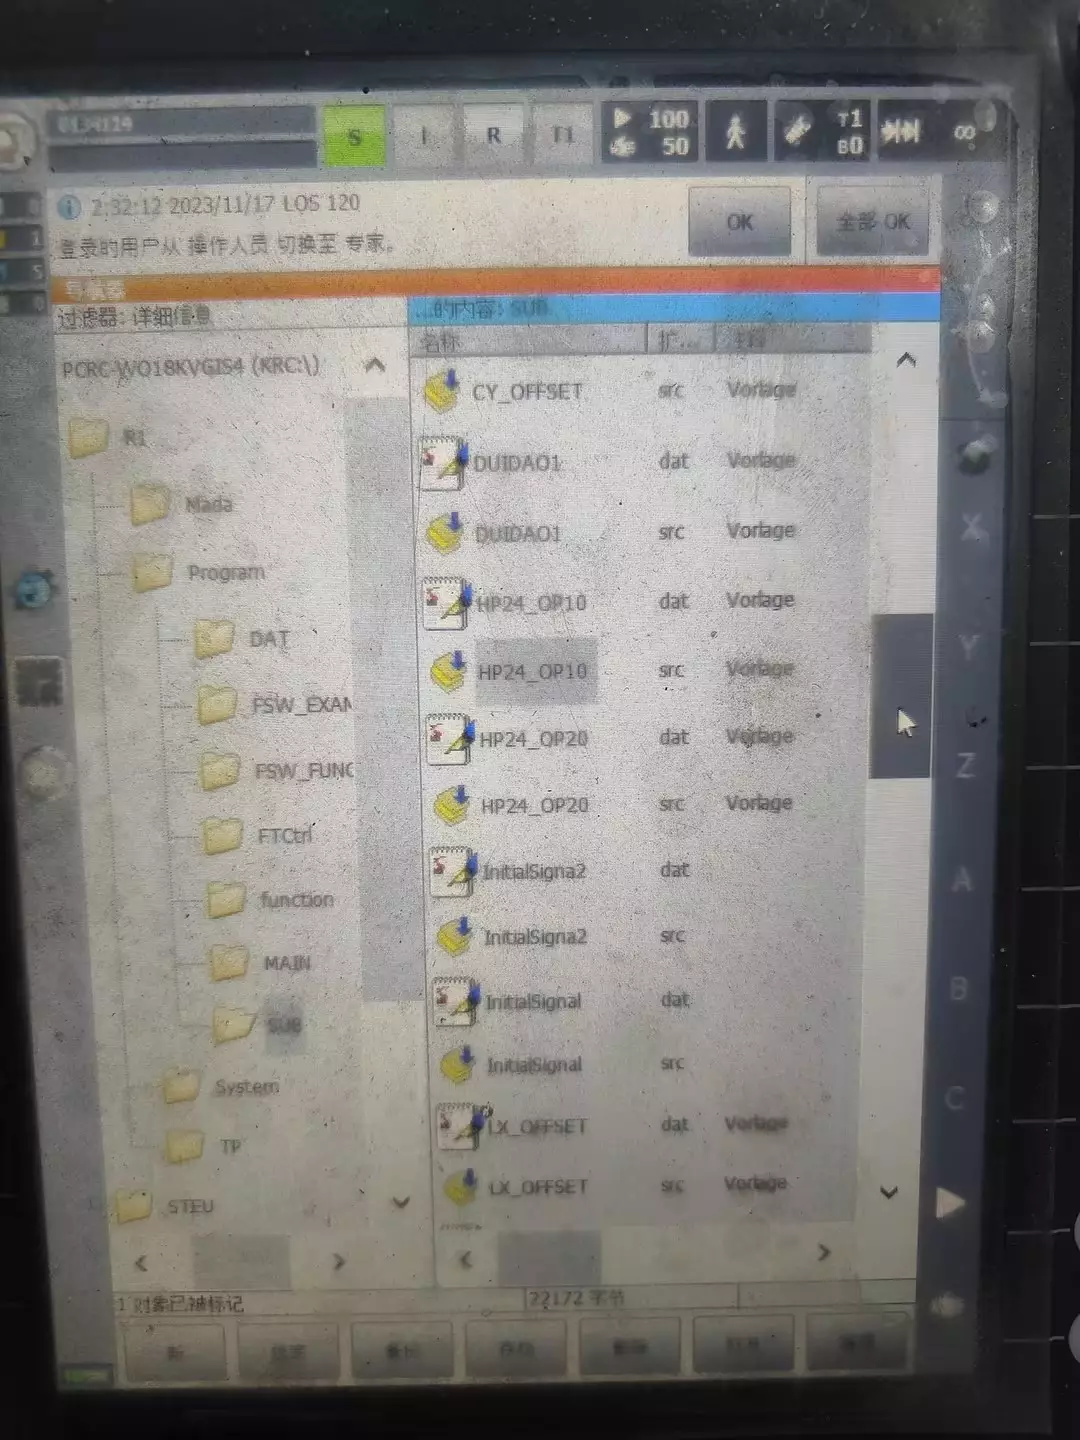
-
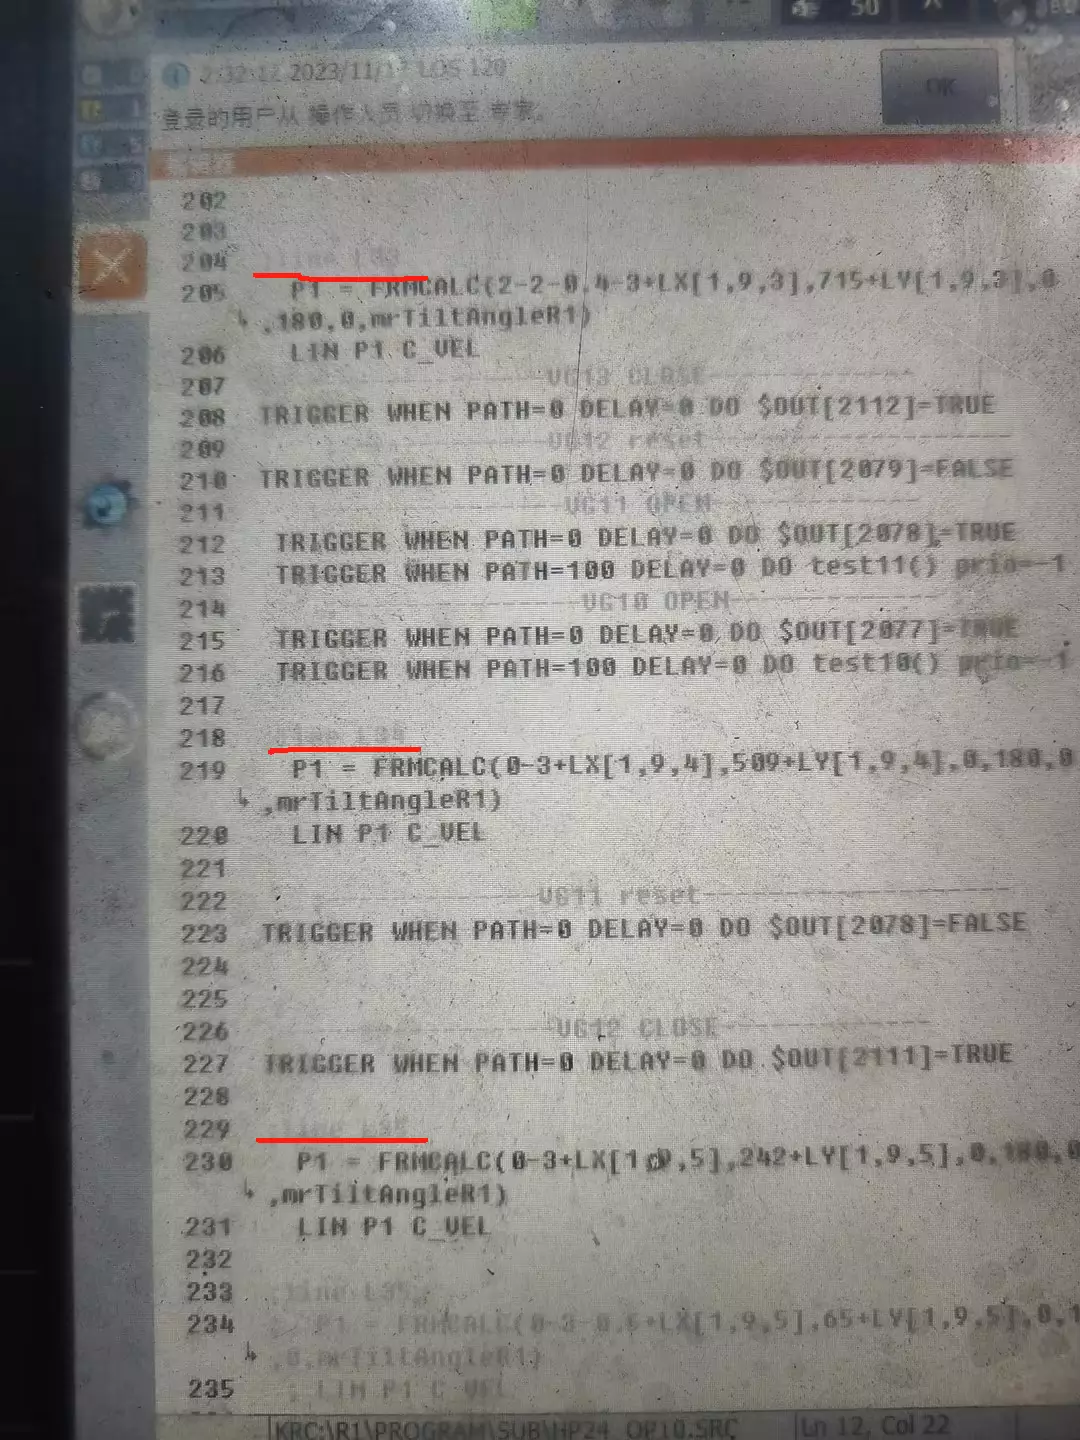
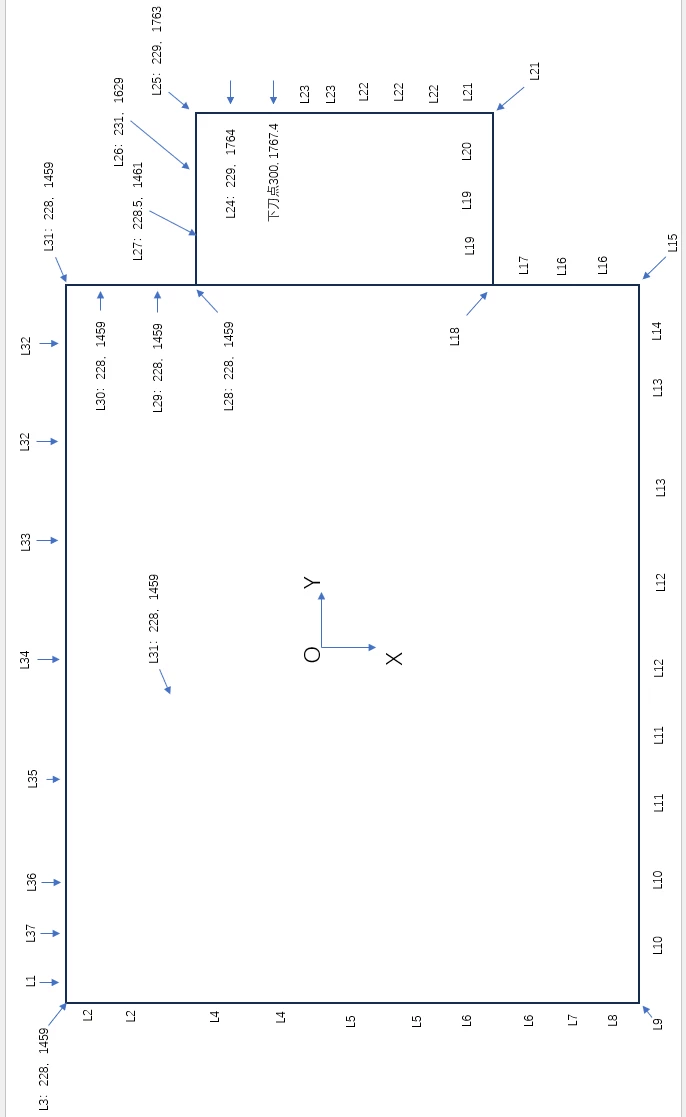
注释上的 line 33、line 34... 代表的是点位
-
程序解释
P1 = FRMCALC(X,Y,Z,A,B,C)使用半角逗号隔开表示另一个坐标值
警告
偏移了话只需修改对应点位的 X 或者 Y 坐标即可,其他坐标值不允许修改,默认即可!
信息
可根据下方大概点位图进行调试偏移!(仅供参考,必要时需自己算进给行程找出准确点位并调试!)
模拟测试
在更改偏移后建议进行模拟测试空走一遍
-
登录专家模式或管理员模式
-
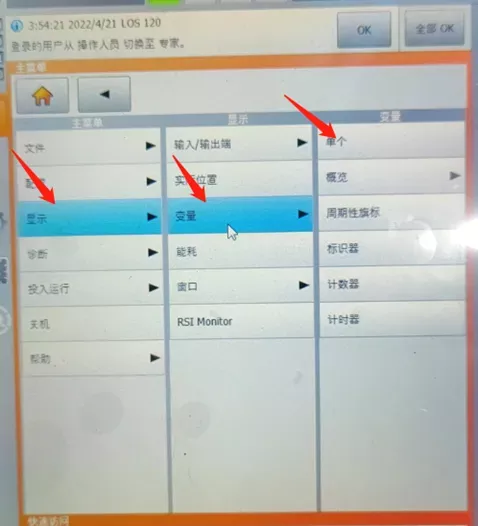
左上角主菜单
-
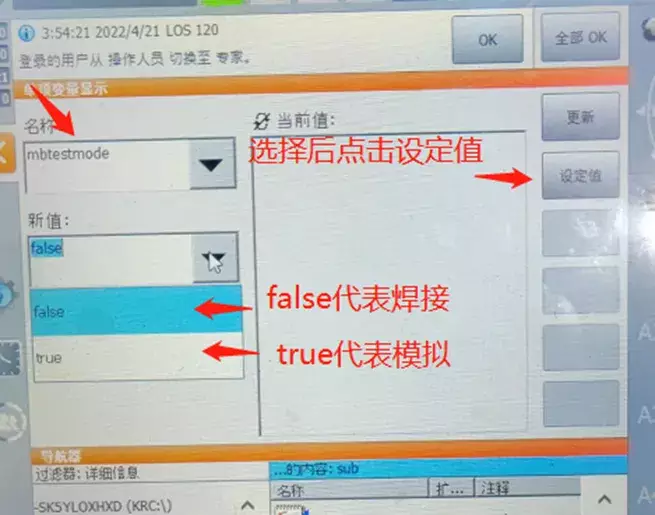
显示 -> 变量 -> 单个 -> 名称中为
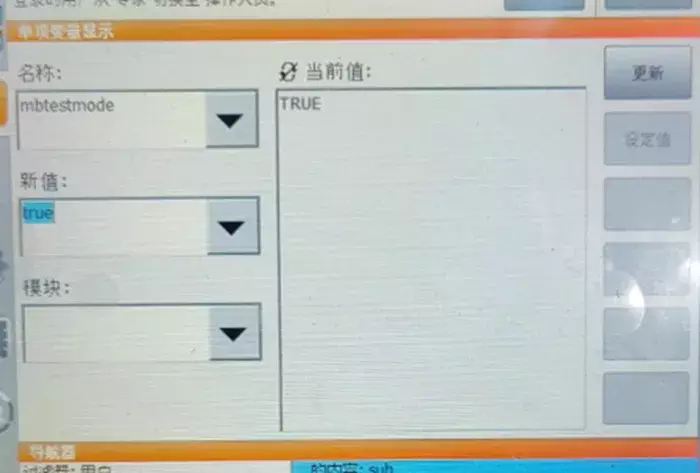
mbtestmode-> 新值选择 true -> 设定值 -> 当前值为 true 时即已开启模拟